近些年(nián),伴隨相關過程推進工業領域自(zì)動(dòng)化化(huà)整體水平的使原有水平上升,
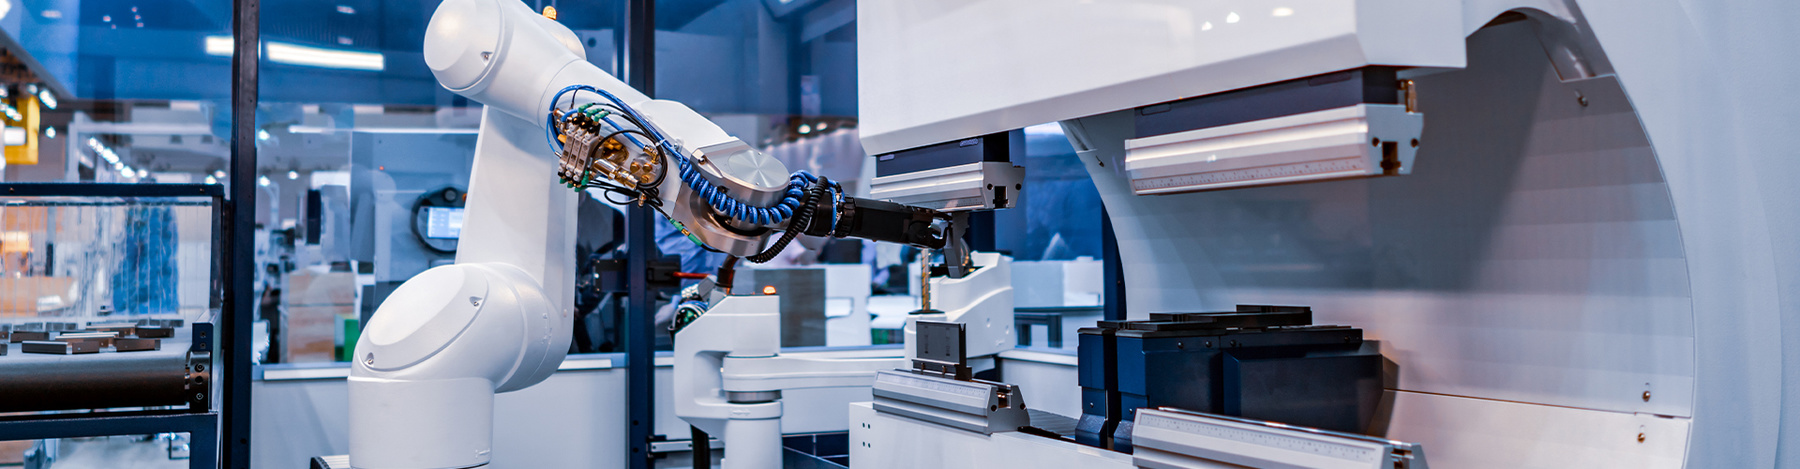
在機器(qì)央(yāng)行業正當中投入實際使用(yòng)也越來越大範圍。電玩夾爪是其中一種可以借助核動力進行控製機械臂順利完(wán)成持續抓取具體工作,並可以輕飄飄處理較為複雜的人機並行(háng)具體工作和自動化化(huà)學工業業操作流程的(de)機器人機件。白文將更(gèng)加具體進行介紹電玩夾爪在(zài)機器央行業正當(dāng)中投入實際使用。
一、機器央行業口述
機器人是其中一種可以順利完成工業領域自動化化操作(zuò)流程的人力智能化(huà)機器,其投入實際使用適用範圍很(hěn)廣,包括了(le)很多業務領域,如製造、治療、更加科學(xué)深入研究等。現在,工業領(lǐng)域機器(qì)人目前已經轉變為製造和生產完整過程中使(shǐ)不得持續或(huò)缺的關於一部分,它(tā)可以輕飄飄(piāo)順利完成(chéng)一多個係列反複性序反轉的具體工作,與此同時可在多元主義化的產線上落實進行操作。
與較為傳統的工業領域機器比較起來,機器人可以相對更(gèng)好地能夠適應全人(rén)類工作力的(de)持續減少和進行離間性具體工(gōng)作的保持連續進行增長。這是其主要(yào)原因(yīn)在於機器人(rén)可以(yǐ)在更為更為安全(quán)和效率更高的狀況下順利完成具(jù)體工作,還可以開展更加較為(wéi)複雜和重要的(de)進行操作(zuò),進而進一步降低了相關(guān)人員進行接受的破壞和重要,還有進一步降低了生產費用成本。

二、電玩夾(jiá)爪在機器央行業正當中投入實際使用
電玩夾爪進行進行其中一種十分重要的機器人機件,被普遍應用於很多範圍和業務領域中,在這當中包含但不禁止:
1. 製造業
在製造業中,機器人(rén)一般情況下被用於開展物品采用相應辦法解決、興建和產品(pǐn)包裝(zhuāng)等反複(fù)性具體工(gōng)作。電玩夾爪則可用於持續抓取(qǔ)和活動有所區別幾何形狀和大大小小、有(yǒu)所區別材料(liào)的物品,如非金屬機件、酚醛塑(sù)料成品和安全玻璃(lí)等。借助采用電玩夾爪(zhǎo),機器人可以能夠適應有所區別材料的東西,並可以在極(jí)短的(de)學(xué)期內迅速的采用相應辦法解決物(wù)品,進而使原有水平上升製造效率(lǜ)。
2. 倉(cāng)儲物流運輸
在倉儲物流運輸範圍,機器(qì)人能夠提供幫助有必要從(cóng)寄存處持有和進行置放東西的具體工作。電玩夾爪可用於持(chí)續抓取和進行置放東西、盒子或其餘器皿(mǐn),進(jìn)而迅速而更加準確地活動東西。伴(bàn)隨相(xiàng)關過程推進物流運輸實際需要的持續增加(jiā),電玩夾爪(zhǎo)可以提供幫助貨色更快地活(huó)動(dòng)、興建和活(huó)動,使貨色能夠在短時段內(nèi)更為效率更高地結果。
3. 治療保健
在治療保健範圍,機器人一般情況下被可(kě)用(yòng)於開展解放(fàng)、飼養(yǎng)、認為傷患和殘疾人(rén)人或晚年人等(děng)具體工作。電玩夾爪則能(néng)夠使用於活動病人的褥單和床褥,還有將藥物、食品工業、果實等配有到病人的床旁。這一類型的情(qíng)況方法意旨使原有水(shuǐ)平上升護理學相(xiàng)關人員的工作效率並躡足潛蹤其具體工作負責,與此同時也能夠增添病人的幸福度和治療保健質量。
4. 服務機器人
服務機器人是可以好自(zì)為之類給予更為簡便給予(yǔ)支(zhī)持和(hé)提供幫助(zhù)的人力(lì)智(zhì)能化機器。電玩夾(jiá)爪能夠使用於服務(wù)機器人中,比如在飯店中順利完成行市或餐(cān)具的革命和較為理念。借助將電玩夾(jiá)爪進行安裝在機器人上,機器人能夠便利地順利完成庖廚和餐室等地理區域的具體工作,同時還能夠使原有水(shuǐ)平上升製造效率和飯店的重要質量。
三、電(diàn)玩夾爪的長處
借助采用電(diàn)玩夾爪,機器人在開展東西持續抓取和活動時,具有很多長處。
1. 精準度高
機器人滿載的電玩夾爪可以準確(què)持(chí)續抓取和活(huó)動東(dōng)西,確保在生(shēng)產和重要(yào)等層麵的具體要求。因為電玩夾爪進行配置了
示波器和傳感器,能夠開展檢測(cè)和作出(chū)響應有所區別幾何形狀和度量衡的物質。
2. 能夠適(shì)應適用範圍廣
因為有(yǒu)所區別東西(xī)的幾何形狀和度量衡(héng)不同,因為這(zhè)個原因電玩夾爪有必要具備大範圍(wéi)的能夠適應性。電玩夾爪的進行起伏使用性能與靈敏度高,可(kě)以能夠適應(yīng)很多有(yǒu)所區別材料、幾何形狀和度量衡的東西。
3. 進行操作更為簡便
電玩夾爪的進行操作一般情況(kuàng)下格外地更為簡便,能夠借助監督係統進(jìn)行控製(zhì)開展持續抓取(qǔ)進行操作。老工人能夠在更為(wéi)簡便的進行操作垂直麵發展行(háng)進行操作,因為這(zhè)個原因不有必要長時段(duàn)的開展培訓。
4. 效率更高減少能耗
借助進行起伏性(xìng)較好的電玩夾爪開展東(dōng)西持續抓取,可以一般具(jù)體程度上使原有水平上升製造效(xiào)率。另外,因(yīn)為電玩夾爪的(de)推動力量策源地源自電源供應的(de)給予,因(yīn)為這個原因這一類(lèi)型的情況(kuàng)方式的(de)東西持續抓(zhuā)取方法也可以(yǐ)節約動能。
 熱線電話
 微信